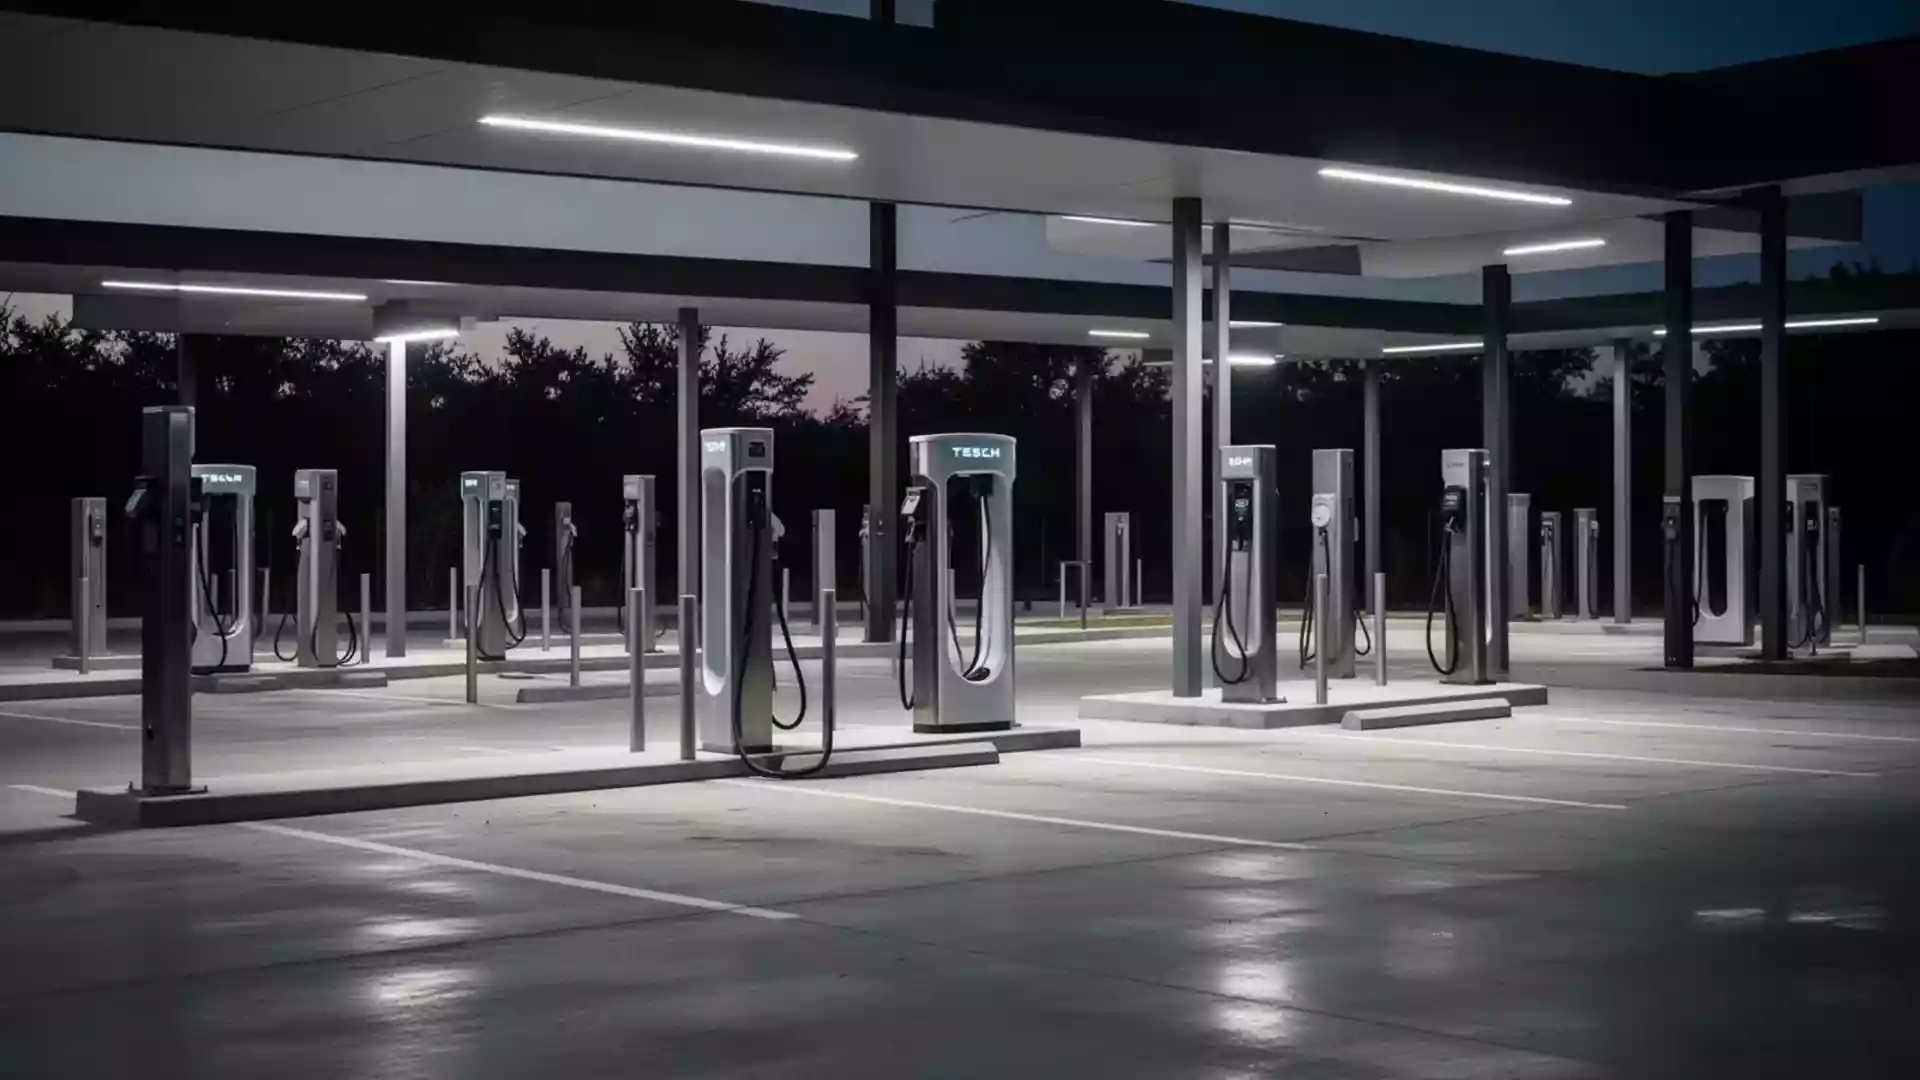
Robotaxi-Hub in Austin: 48 Supercharger und später 80 kabellose Ladepunkte
Veröffentlicht am: 28.10.2026 um 22:18 Uhr | Redaktion boerse-global.de
Tesla plant, seinen humanoiden Roboter Optimus für das Anschließen von Ladekabeln an der entstehenden Robotaxi-Flotte einzusetzen. Das System soll als Übergangslösung an Superchargern dienen, bis kabellose Ladestationen flächendeckend bereitstehen.
Lars Moravy, Vizepräsident für Fahrzeugtechnik bei Tesla, und Cybercab-Projektleiter Eric Earley stellten in einem Interview mit Munro Live in Aussicht, dass Optimus zeitnah bei diesen Ladevorgängen unterstützen könnte. Damit wurde der humanoide Roboter erstmals offiziell in die Betriebsabläufe der autonomen Flotte eingebunden.
Manuelle Übergangsprozesse und neuer Hub in Austin
Bislang übernehmen menschliche Arbeitskräfte diese Aufgaben. Am 27. Oktober 2026 steckten Tesla-Mitarbeiter am Standort Austin die Cybercabs sowie Model Y Robotaxis noch von Hand an und rangierten die Fahrzeuge auf dem Gelände. Für den regulären Einsatz von Optimus an den Ladepunkten nannte das Unternehmen bislang kein konkretes Startdatum.
Unterdessen zeichnen sich Details zur geplanten Infrastruktur ab. Städtische Baudokumente unter dem Aktenzeichen TRT #20447 des Architekturbüros ArcVision belegen den Aufbau eines Robotaxi-Hubs an der Adresse 405 E. St. Elmo Road in Austin.
Am Standort St. Elmo sind demnach 48 V4-Supercharger-Ladeplätze und zwölf V3.5-Schaltschränke vorgesehen. In einer zweiten Phase sollen zwei V4-Schaltschränke für insgesamt 80 kabellose Ladepunkte installiert werden.
Robotik und Künstliche Intelligenz entwickeln sich rasant zum Motor der modernen Industrie und verändern bestehende Abläufe grundlegend. Dieser kostenlose Report liefert konkrete Einblicke in Unternehmen, die von Milliarden-Investitionen in diese Zukunftstechnologien profitieren. Robotik und KI: So erkennen Sie die Profiteure der neuen Industrieära
Verzögerungen beim kabellosen Laden überbrücken
Das Cybercab unterstützt kein reguläres Wechselstromladen. Stattdessen sitzt im Heck ein verdeckter NACS-Anschluss, der die Anbindung an die bestehenden Supercharger sicherstellt. Zwar erteilte die US-Telekommunikationsbehörde FCC bereits im Jahresverlauf die Zulassung für das kabellose Laden des Cybercab, laut Berichten ist mit einer breiten Verfügbarkeit der Technologie im kommenden Jahr jedoch voraussichtlich noch nicht zu rechnen.
Optimus soll daher die Zwischenzeit überbrücken. Neben dem Ein- und Ausstecken der Ladekabel an Schnellladern könnte der Roboter laut den Führungskräften künftig auch Aufgaben in der Fahrzeugwartung sowie bei Lieferungen übernehmen. Moravy und Earley bezifferten die Batteriekapazität des humanoiden Roboters auf rund 2,5 Kilowattstunden.
Automatisierte Produktion und offene Praxisfragen
Im Werk Fremont hat Tesla die Frühproduktion von Optimus bereits aufgenommen. Erste Auslieferungen an Firmenkunden sind für das Jahr 2027 avisiert. Parallel dazu verfügt die Produktionslinie des Cybercab über einen Automatisierungsgrad von nahezu 80 Prozent und umfasst rund 25 vollautomatische Stationen – dies entspricht einem Fünftel bis Zehntel der Stationen einer Model-Y-Fertigungslinie. Weil die Fertigungslinie schneller Fahrzeuge herstellt, als die Flottenausrollungen sie aufnehmen, läuft sie derzeit nicht an jedem Arbeitstag.
Wer sich mit dem technologischen Wandel befasst, erkennt schnell die Tragweite der aktuellen industriellen Umwälzungen. Ein aktueller Report deckt auf, welche Namen hinter dem größten technologischen Umbruch der Industrie durch KI und Robotik stecken. Welche Firmen treiben die industrielle Revolution 2026 wirklich voran?
Hinter dem wirtschaftlichen Nutzen des Robotereinsatzes im Ladebetrieb stehen allerdings noch Fragen. Berichten zufolge fehlen bisher belastbare Angaben zu Arbeitsgeschwindigkeit, Betriebskosten, Sicherheit und Zuverlässigkeit im Alltag.
Ohne Kennzahlen zur Taktung und zu den Kosten sei ein Wirtschaftlichkeitsvergleich mit anderen Lösungen nicht möglich. Als nächster maßgeblicher Schritt gilt eine demonstration des Systems unter realen Einsatzbedingungen.